
Задача
Развитие научного подхода к спорту в настоящее время становится объектом интереса все большего количества учёных. В связи с необходимостью достоверного измерения кинематики движений спортсмена, возрастают требования к применяемым техническим средствам сбора данных. Использование датчиков измерения различных физических величин в спортивных тренажёрах позволяет точно отслеживать движения и нагрузки, анализировать технику выполнения упражнений.
Велоэргометрия (ВЭМ) является важным методом функциональной диагностики. Для детального анализа техники педалирования необходимы системы, обеспечивающие синхронное измерение кинематических и динамических параметров. Интеграция микромеханических и тензометрических датчиков в системы велоэргометрии не только повысит точность мониторинга, но и позволит получить качественно новую информацию об аэробных и анаэробных процессах при работе мышц. Появится возможность количественно определить общую развиваемую велосипедистом мощность и выделить из неё её полезную составляющую, что не доступно другим эргометрам. Подобные данные открывают новые возможности для профессиональных спортсменов, спортивной медицины, лечебной физкультуры и реабилитации.
Как работает
Наша команда разработала универсальный эргометрический комплекс (УВК-Н), который объединяет микромеханические датчики с системами приёма, обработки и передачи данных в единый комплекс электроники (КЭ), обеспечивает синхронное измерение набора биомеханических показателей, возникающих при преодолении заданной нагрузки на велоэргометре во время тестирования. На (рисунке 1) представлена общая схема разработанного устройства.
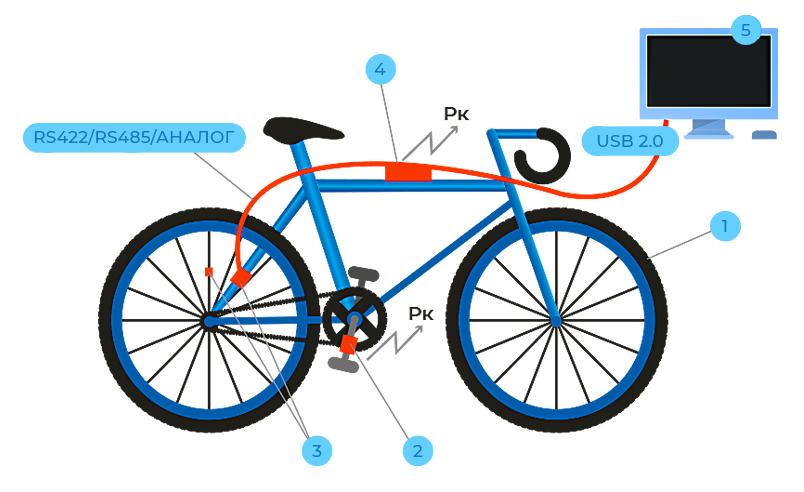
Рисунок 1
Общая схема КЭ в составе УВК-Н: 1 – велотренажер, 2 – блок электроники педали, 3 – датчик скорости вращения колеса, 4 – коммутатор, 5 – персональный компьютер
Для обеспечения наилучшей информативности микромеханические и тензометрические датчики объединяются вместе, их располагают в зоне педального узла. КЭ собирает данные о частоте вращения колеса при помощи датчика скорости (3). Информация со всех сенсоров передается для обработки на персональный компьютер (ПК) (5) при помощи коммутатора (4), обмен данными между блоком электроники педали и коммутатором осуществляется по беспроводному каналу, что упрощает монтаж и исключает влияние соединительных кабелей на движения спортсмена.
Подавляющее большинство существующих тренажёров вычисляют мощность только на основе частоты педалирования и заданной нагрузки. Это крайне неинформативное измерение, т. к. большинство людей, даже опытных спортсменов, не обладают идеальной техникой педалирования. Одна из типичных проблем заключается в том, что при движении одного шатуна вниз, а другого вверх две ноги работают не всегда синхронно и эффективно: в фазе подтягивания (180–360°) нередко регистрируется контрпедалирование (сила против основного движения). Совершаемая при этом дополнительная работа не учитывается, что исключает корректное определение энергопотенциала тестируемого (рисунок 2).
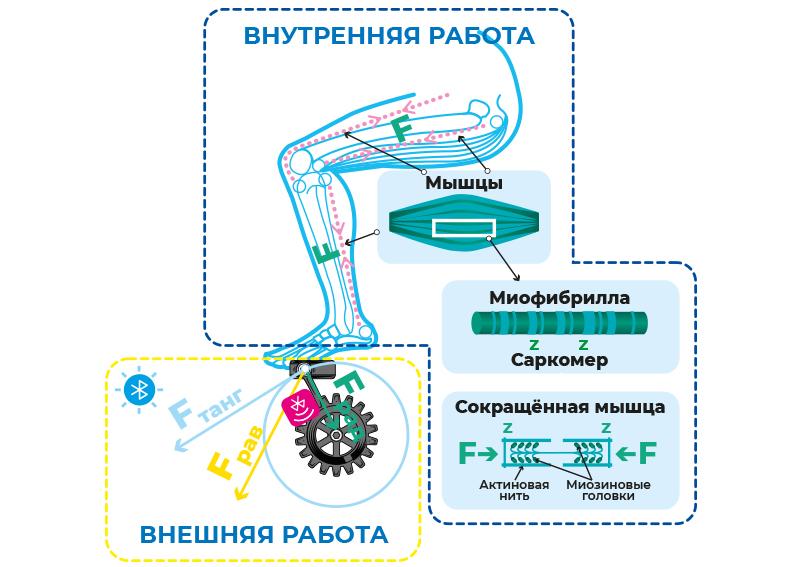
Рисунок 2
Схематичное представление работы мышц при педалировании
На (рисунке 2) приведён пример работы мышц спортсмена, занимающегося на велотренажере. УВК-Н в процессе ВЭМ обеспечивает не только качественный анализ педалирования, но и численную оценку
мышечной активности в аэробном и анаэробном режимах энергообеспечения. Благодаря этому становится возможной дифференциация затраченной энергии на полезную и общую работу, а полученные данные открывают доступ к вычислению целого ряда дополнительных биофизических характеристик.
В составе блока электроники КЭ, микромеханический акселерометр жестко закреплен на шатуне педального узла велоэргометра (рисунок 3).
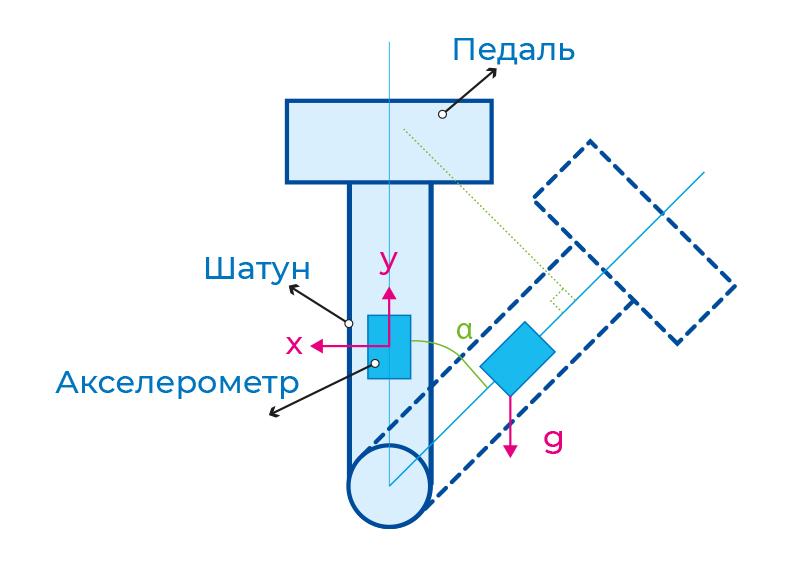
Рисунок 3
Расположение акселерометра на шатуне во время вращения
Подобное расположение акселерометра обеспечивает непосредственное измерение угла наклона шатуна относительно вертикали, что необходимо для сопоставления кинематических параметров, получаемых при помощи акселерометра и силовых параметров, предоставляемых тензометрическими датчиками. Угол наклона α определяется за счёт регистрации акселерометром проекций ускорения свободного падения по двум своим осям, ориентированным в вертикальной плоскости вращения. Составляющие регистрируемых проекций ускорения на оси x и y (рисунок 3) имеют вид:
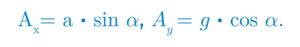
Угол отклонения шатуна от вертикали можно вычислить из соотношения:
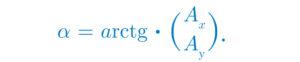
Знание текущего угла в каждый момент времени даёт возможность определять текущую зону педалирования, что, среди прочего, позволяет локализовать моменты возникновения основной ошибки велосипедистов – контрпедалирования, при которой спортсмен затрачивает энергию на торможение вращения. Благодаря знанию угла становится возможным вычислять момент силы, развиваемый спортсменом, как произведение тангенциальной составляющей силы на длину шатуна, и оценивать эффективность приложения усилия в каждой зоне работы спортсмена, а также оценивать равномерность вращения и выявлять асимметрию работы левой и правой ног, что позволяет целенаправленно корректировать технику для повышения качества педалирования.
Под действием приложенной силы деформация упругого элемента педали вызывает пропорциональное изменение сопротивления плеч моста, которое преобразуется в разность потенциалов. Далее сигнал усиливается и оцифровывается двухканальным АЦП с внешними усилителями, входящим в состав блока электроники педали.
С помощью датчика Холла, установленного на вилке заднего колеса велотренажёра, измеряется частота вращения колеса. По полученным значениям угловой скорости и диаметра колеса рассчитывают пройденный путь и определяют скорость.
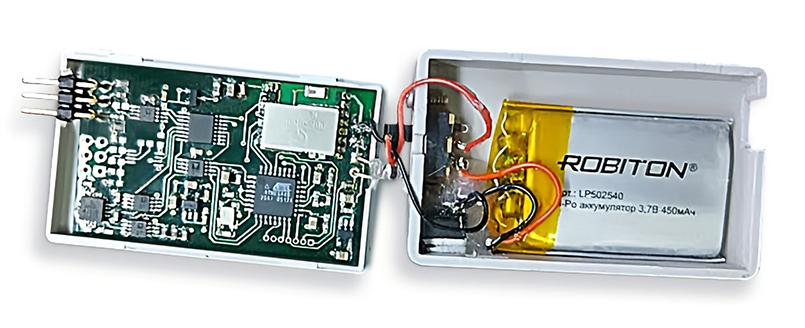
Рисунок 4
Разработанный прототип блока электроники педали
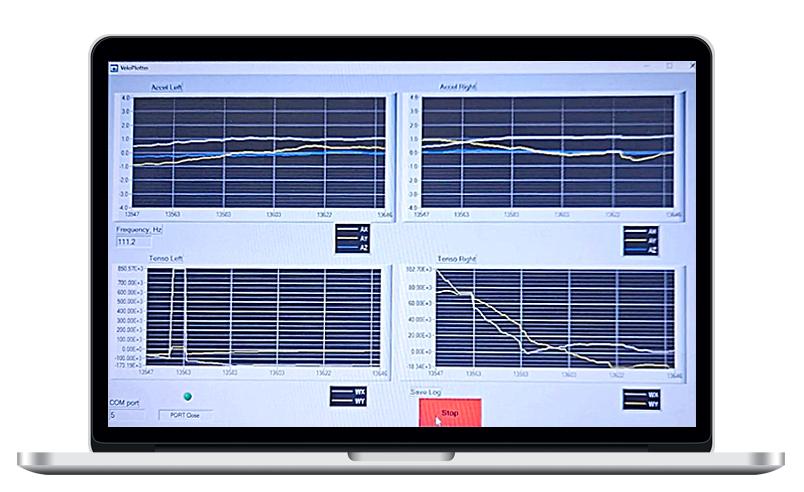
Рисунок 5
Разработанное ПО позволяет в реальном времени видеть изменение выходных сигналов микромеханических и тензометрических датчиков.
На верхних графиках представлены изменения микромеханических акселерометров, расположенных на левом и правом шатунах, на нижних графиках – изменения тензометрических датчиков, расположенных в левой и правой зонах педальных узлов.
На основании данных микромеханических и тензометрических датчиков может быть рассчитана тангенциальная, радиальная и равнодействующая силы левой и правой ног. Также можно оценить направление равнодействующей силы, частоту вращения колеса и другие параметры, которые могут быть использованы для оценки физического состояния спортсменов и прогнозирования спортивных результатов, корректного подбора посадки и экипировки, индивидуальных рекомендаций для спортсменов и повышения эффективности тренировок, оценки КПД.
Мы рассказываем об этой разработке не в качестве рекламы готового продукта, а как о демонстрации живого процесса поиска более совершенных решений, связанных с инерциальными датчиками, которые разрабатываются и производятся в нашей компании.
Хотя универсальный эргометрический комплекс, созданный в сотрудничестве с РУС «ГЦОЛИФК», является вполне действующим образцом (уже во второй итерации) и прошёл испытания в спортивных организациях, он всё же остаётся прототипом и пока не готов к массовому применению.
От идеи и прототипа до рыночно жизнеспособного изделия необходимо проделать очень непростую работу. Не всегда наша работа сосредоточена исключительно в профессиональной области инерциальных МЭМС: зачастую достижение совершенного рыночного результата требует погружения в смежные области и творческого поиска эффективных решений для спорта, авиации, медицины и транспорта.
Так или иначе, специалисты нашей компании не работают «в стол». Если мы создаём прототип, значит, верим в то, что когда-нибудь сможем продать либо готовое изделие на его основе, либо патент, либо разработку, косвенно вытекающую из этого прототипа. В отношении велоэргометрического комплекса это также справедливо.
Мы приглашаем заинтересованные организации к сотрудничеству.
Мы знаем цену своему труду и готовы показать ценность наших прикладных разработок.